Imitation Learning via Deep Q-Learning for Multi-robot Path Planning (2026)
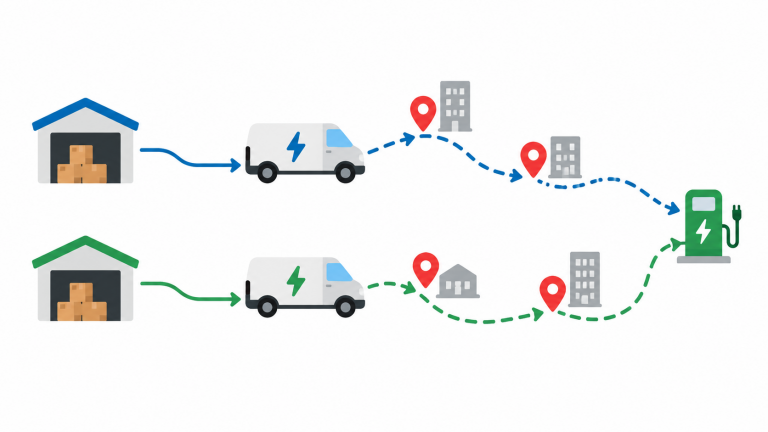
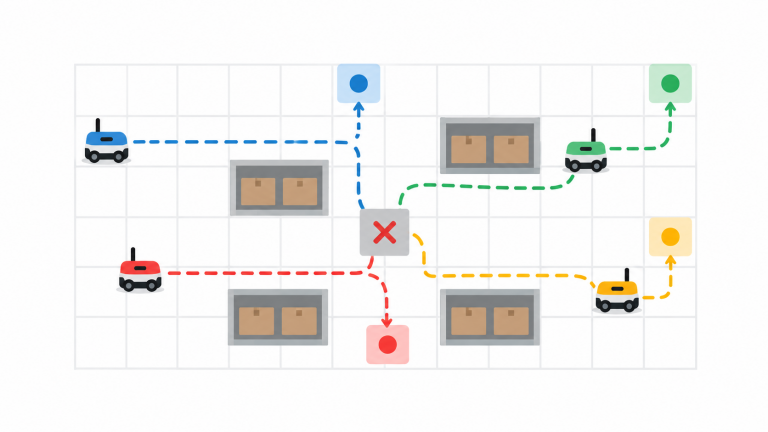
Hybrid Artificial Intelligence Systems Authors Anikó Kopacz, Enol García González, Camelia Chira, José R. Villar Abstract Multi-robot path planning is essential for industrial operations, e.g., for manufacturing and warehouse logistics. Traditional path planning approaches may impose an unnecessary increase in computational demands when countered by unexpected events or failures. Thus, investigating machine learning approaches,…